报告题目:感驱智一体手术机器人研究
报告嘉宾:宋国立,中国科学院沈阳自动化研究所 研究员
报告时间:2026年10月12日 14:00
报告地点:吉林大学中心校区唐敖庆楼B区7楼多功能报告厅
主持人:周密
报告摘要
针对手术机器人自主化的需求,自2010年起构建自主手术机器人系统,针对手术策略适应性弱、机器人动态精确度低、术中影像可靠性差等共性科学问题和关键挑战,开展长期系统性应用基础研究,提出了非均匀小样本医学图像智能分析及规划(基础)、非理想噪声多源数据融合理论框架(核心)、虚实空间在体融合理论(媒介),并将上述成果整合系统(应用),构建了达到2级自主(可执行特定任务)的手术机器人系统,为手术机器人技术开辟了全新的应用领域。
嘉宾简介
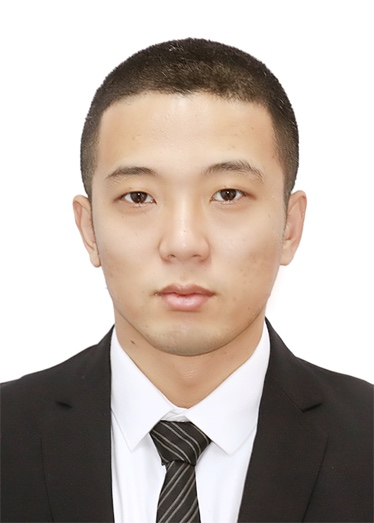
宋国立,博士,中国科学院沈阳自动化所研究员,辽宁省微创手术机器人重点实验室副主任,中国科学院青年促进创新会优秀会员,辽宁省杰青。主要从事手术机器人研发、手术导航系统、基于医学图像辅助诊断等相关内容的研究。主持包括国家重点研发计划、国家自然科学基金等4项国家级课题,获自动化学会技术进步一等奖;发表学术论文70余篇,其中sci检索40篇。
举办单位:
吉林大学物理学院
物质模拟方法与软件教育部重点实验室

 当前位置: